Operações com Matrizes: Transposição e Diagonal
Conclua a Trilha 5 dominando as operações que governam a computação gráfica, os motores de jogos 3D e a Inteligência Artificial. Aprenda a calcular Diagonais em tempo linear $O(N)$, gerar a Matriz Transposta, explorar regiões triangulares e realizar produtos matriciais com precisão em Portugol, JavaScript e Python.
1. Onde a Álgebra Linear Encontra a Engenharia de Software
Muitos estudantes de lógica de programação olham para matrizes e pensam: "Por que eu preciso aprender a transpor ou calcular diagonais se já sei fazer um Jogo da Velha?". A resposta reside no fato de que as operações matriciais são o coração matemático da tecnologia do século XXI.
Considere as seguintes aplicações da vida real que você utiliza diariamente:
- Motores de Jogos 3D (Unreal Engine / Unity): Cada vez que a câmera do personagem gira em um jogo de tiro ou mundo aberto, o motor multiplica as coordenadas tridimensionais dos vértices por uma Matriz de Rotação 4x4 para calcular a perspectiva na sua tela a 120 quadros por segundo.
- Inteligência Artificial e Redes Neurais (Deep Learning): Modelos de linguagem modernos (como o GPT, Gemini e Claude) são compostos por bilhões de parâmetros armazenados na forma de matrizes e tensores. O ato de processar um prompt consiste em realizar trilhões de operações de Multiplicação de Matrizes nas GPUs.
- Processamento de Imagens e Filtros (Photoshop / Instagram): O efeito de desfoque gaussiano (blur), a detecção de bordas e o aumento de nitidez são obtidos aplicando uma pequena matriz chamada Kernel de Convolução sobre os pixels da imagem.
Nesta aula de conclusão da Trilha 5, você dominará os algoritmos canônicos que manipulam essas estruturas, aprendendo macetes de alta performance que diferenciam programadores amadores de verdadeiros engenheiros de software.
2. A Anatomia das Diagonais em Matrizes Quadradas ($N \times N$)
Uma Matriz Quadrada é aquela cujo número de linhas é rigorosamente idêntico ao número de colunas (como $3 \times 3$, $4 \times 4$ ou $8 \times 8$). Em matrizes quadradas, emergem duas linhas geométricas de extrema relevância analítica: a Diagonal Principal e a Diagonal Secundária.
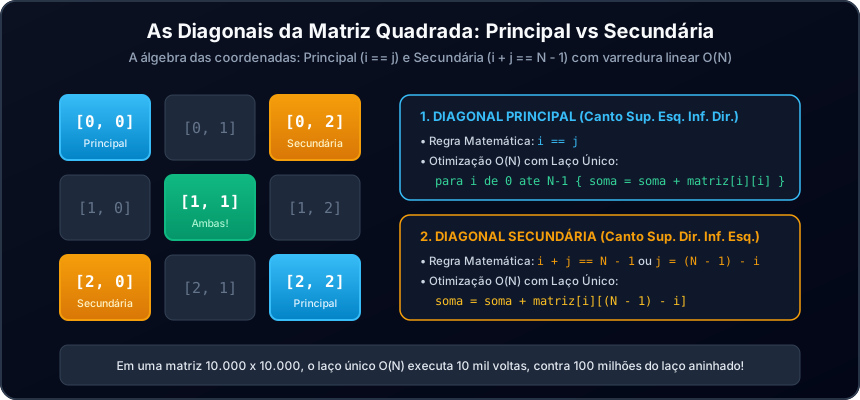
Figura 1: A geometria das diagonais em uma matriz quadrada. Em azul, a Diagonal Principal (i == j); em laranja, a Diagonal Secundária (i + j == N - 1); no centro, a interseção perfeita.
2.1 A Diagonal Principal: A Regra do $i == j$
A Diagonal Principal conecta o canto superior esquerdo ao canto inferior direito da grade. Os elementos pertencentes a essa diagonal possuem uma propriedade matemática elementar e elegante: o índice da linha é estritamente igual ao índice da coluna:
[0, 0], [1, 1], [2, 2], ..., [N-1, N-1]
Na álgebra linear, a soma de todos os elementos da diagonal principal de uma matriz quadrada recebe o nome nobre de Traço da Matriz (Trace).
Um programador iniciante ingênuo que precisa somar a diagonal principal costuma escrever dois laços aninhados com uma condição:
para (numero i = 0; i < N; i++) {
    para (numero j = 0; j < N; j++) {
        se (i == j) { soma = soma + matriz[i][j]; }  // [ERRO] LENTO: Faz N x N voltas!
    }
}
Para que examinar todas as células da matriz se nós já sabemos de antemão que apenas as células onde a coluna é igual à linha nos interessam?
Basta escrever um único laço simples de $0$ até $N-1$ acessando diretamente a coordenada matriz[i, i]:
para (numero i = 0; i < N; i++) {
    soma = soma + matriz[i][i];  // [OK] INSTANTÂNEO: Executa apenas N passos O(N)!
}
Em uma matriz de $10.000 \times 10.000$, essa simples mudança reduz o processamento de 100.000.000 de operações para meras 10.000 operações, acelerando seu código em 10.000 vezes!
2.2 A Diagonal Secundária: A Equação $i + j == N - 1$
A Diagonal Secundária cruza a matriz no sentido oposto, partindo do canto superior direito em direção ao canto inferior esquerdo.
Observe a soma das coordenadas das células da diagonal secundária em uma matriz $3 \times 3$ ($N = 3$):
- Célula superior direita:
[0, 2]$0 + 2 = 2$ - Célula central:
[1, 1]$1 + 1 = 2$ - Célula inferior esquerda:
[2, 0]$2 + 0 = 2$
A soma dos índices $i + j$ é sempre constante e igual a $N - 1$! Isolando o índice da coluna $j$, obtemos a fórmula:
j = (N - 1) - i
Assim como na principal, podemos varrer a diagonal secundária inteira em tempo linear $O(N)$ com um único laço para acessando: matriz[i, (N - 1) - i]!
3. Regiões Triangulares: Acima e Abaixo da Diagonal
A diagonal principal atua como um divisor de águas que fraciona qualquer matriz quadrada em duas regiões complementares:
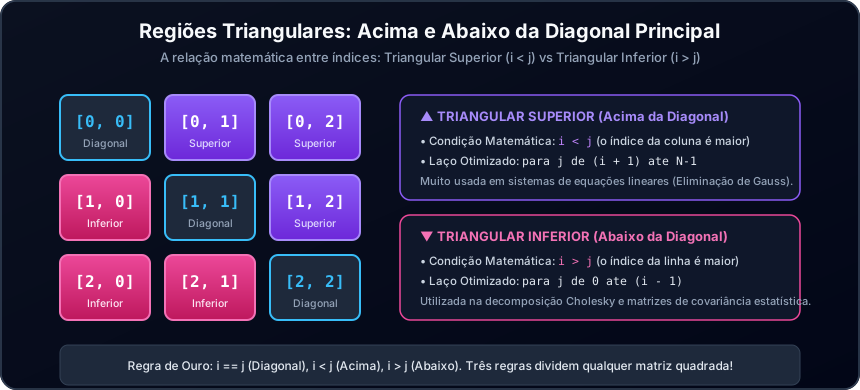
Figura 2: As três zonas fundamentais de uma matriz quadrada: a Diagonal (i == j), a Triangular Superior (i < j) e a Triangular Inferior (i > j).
3.1 Triangular Superior (Acima da Diagonal: $i < j$)
São todas as células localizadas no triângulo acima da diagonal principal. Nessas coordenadas, o índice da coluna é estritamente maior que o da linha ($i < j$).
Para percorrê-las sem testar condições desnecessárias, iniciamos o laço interno da coluna em j = i + 1:
para (numero i = 0; i < N - 1; i++) {
    para (numero j = i + 1; j < N; j++) {
        somaSuperior = somaSuperior + matriz[i][j];
    }
}
3.2 Triangular Inferior (Abaixo da Diagonal: $i > j$)
São as células localizadas no triângulo abaixo da diagonal principal. Nessas posições, o índice da linha é estritamente maior que o da coluna ($i > j$).
O laço interno da coluna vai de 0 até i - 1:
para (numero i = 1; i < N; i++) {
    para (numero j = 0; j < i; j++) {
        somaInferior = somaInferior + matriz[i][j];
    }
}
4. A Transposição de Matrizes ($A \rightarrow A^T$)
A Transposição é a operação fundamental na qual as linhas da matriz original se transformam nas colunas da matriz resultante (e vice-versa). A matriz transposta de $A$ é convencionalmente notada como $A^T$.
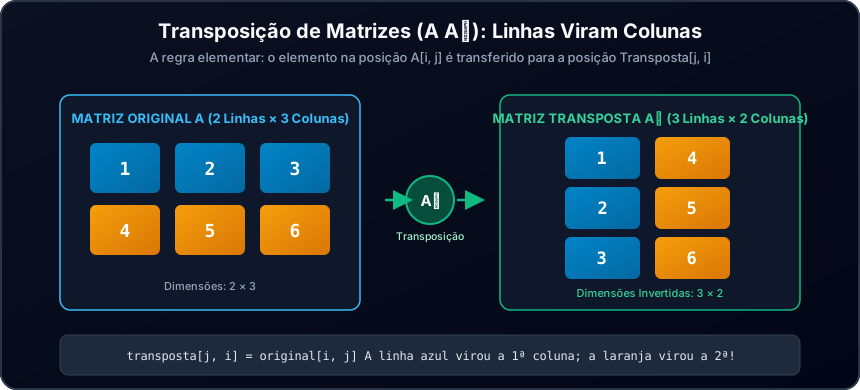
Figura 3: A mecânica da transposição. A matriz original de dimensão 2x3 é invertida para dimensão 3x2, mapeando A[i, j] para A_T[j, i].
A regra matemática fundamental da transposição é:
Transposta[j, i] = Original[i, j]
Transposição Retangular vs Transposição Quadrada in-place
- Matrizes Retangulares ($M \times N$): Se a matriz original possui 2 linhas e 3 colunas, a transposta terá obrigatoriamente 3 linhas e 2 colunas. Exige a alocação de uma nova matriz de destino na memória com as dimensões invertidas.
-
Matrizes Quadradas ($N \times N$ in-place): Em matrizes quadradas, as dimensões não mudam. Podemos transpor a própria matriz diretamente na memória RAM sem criar uma cópia! Para isso, percorremos apenas a região Triangular Superior e trocamos (Swap) cada elemento
[i, j]com o seu espelho simétrico[j, i]:
// Transposição in-place de matriz quadrada 3x3 sem gastar memória extra
para (numero i = 0; i < 2; i++) {
    para (numero j = i + 1; j < 3; j++) {
        // SWAP entre pares simétricos refletidos na diagonal principal
        numero temp = matriz[i][j];
        matriz[i][j] = matriz[j][i];
        matriz[j][i] = temp;
    }
}
5. Operações Aritméticas: Adição e Multiplicação Matricial
5.1 Adição e Subtração de Matrizes
Somar duas matrizes $A$ e $B$ é uma operação elemento a elemento (Element-wise). A única restrição matemática inegociável é que ambas as matrizes possuam exatamente as mesmas dimensões ($M \times N$).
para (numero i = 0; i < Linhas; i++) {
    para (numero j = 0; j < Colunas; j++) {
        C[i][j] = A[i][j] + B[i][j];
    }
}
5.2 Multiplicação de Matrizes (Produto Matricial)
Multiplicar matrizes não é multiplicar elemento por elemento! O produto matricial $A \times B = C$ segue a regra clássica da Álgebra Linear: cada linha de A é multiplicada e somada termo a termo com cada coluna de B.
- Condição de Existência: O número de colunas da matriz $A$ deve ser rigorosamente igual ao número de linhas da matriz $B$ ($A: M \times K$ e $B: K \times N$).
- Dimensão da Matriz Resultante: A matriz $C$ terá dimensões $M \times N$.
- Complexidade Algorítmica: Exige três laços aninhados ($i$ para linhas de A, $j$ para colunas de B e $k$ para o somatório), operando em tempo $O(M \times K \times N)$ — ou $O(N^3)$ para matrizes quadradas.
6. Laboratório Multi-Linguagem: Matrizes no Mercado de Trabalho
Observe como as diagonais e a transposição são implementadas de maneira limpa em JavaScript e no ecossistema Python:
// ==============================================
// JAVASCRIPT (ES6+ Otimizado O(N))
// ==============================================
const M = [
  [1, 2, 3],
  [4, 5, 6],
  [7, 8, 9]
];
const N = M.length;

// 1. Traço / Diagonal Principal em O(N):
let somaPrincipal = 0;
for (let i = 0; i < N; i++) {
  somaPrincipal += M[i][i];
}
console.log("Soma Diagonal Principal:", somaPrincipal); // 1 + 5 + 9 = 15

// 2. Transposição elegante com map:
const transpostaJS = M[0].map((_, colIndex) => M.map(row => row[colIndex]));
console.log("Transposta:", transpostaJS);

// ==============================================
// PYTHON 3 (Nativo & NumPy Industrial)
// ==============================================
matriz_py = [
    [1, 2, 3],
    [4, 5, 6],
    [7, 8, 9]
]
tam = len(matriz_py)

# Diagonal Secundária em O(N):
soma_secundaria = sum(matriz_py[i][tam - 1 - i] for i in range(tam))
print("Soma Secundária:", soma_secundaria) # 3 + 5 + 7 = 15

# No padrão industrial com NumPy:
import numpy as np
A = np.array(matriz_py)
print("Traço:", np.trace(A))      # 15
print("Transposta:\n", A.T)       # Acesso instantâneo O(1) via strides!
7. As 5 Armadilhas Comuns nas Operações Avançadas
-
Tentar Extrair Diagonais de Matrizes Não Quadradas: Uma matriz $2 \times 4$ não possui diagonais principal e secundária completas e contínuas que cruzam de ponta a ponta. Verifique sempre se
TotalLinhas == TotalColunasantes de disparar o algoritmo. -
Usar Laço Duplo para Diagonais: Como comprovamos matematicamente, usar dois laços aninhados com
se (i == j)para somar uma diagonal desperdiça milhões de ciclos de máquina. Use sempre laço único $O(N)$ commatriz[i, i]. - Inverter as Dimensões na Transposição de Matrizes Retangulares: Ao transpor uma matriz $2 \times 5$, esquecer de redimensionar a matriz de destino para $5 \times 2$ provoca erro imediato de índice fora dos limites (Index Out of Bounds).
-
Sobrescrever Valores na Transposição in-place: Se você varrer a matriz inteira (de 0 a N-1 em ambos os laços) trocando
matriz[i, j]commatriz[j, i], o computador trocará cada par duas vezes seguidas, deixando a matriz exatamente como estava no início! Você deve varrer apenas a região triangular superior (j de i + 1 ate N - 1). -
Confundir Multiplicação Escalar com Produto Matricial: Fazer
C[i, j] = A[i, j] * B[i, j]calcula o produto de Hadamard (elemento a elemento), não a multiplicação formal de matrizes da Álgebra Linear.
8. Projeto Prático Resolvido: O Analisador de Filtro Convolucional 4x4
Para integrar todos os conceitos avançados de matrizes em um software profissional, vamos criar um sistema que processa um Kernel de Convolução 4x4 utilizado em filtros de visão computacional.
O programa executa:
- Cálculo do Traço da Matriz (soma da Diagonal Principal em tempo $O(N)$).
- Cálculo da soma da Diagonal Secundária em tempo $O(N)$.
- Cálculo da Média da Região Triangular Superior (acima da diagonal principal).
- Geração e exibição da Matriz Transposta Completa ($A^T$).
// =========================================================================
// PROCESSADOR DE FILTRO CONVOLUCIONAL 4x4 (logicabr.dev)
// =========================================================================

numero filtro[4][4] = [[2.0,  -1.0,  0.5,  3.0], [1.5,   4.0, -2.0,  0.0], [-0.5,  2.5,  5.0,  1.0], [0.0,   1.0, -1.5,  6.0]];

numero transposto[4][4] = [[0.0, 0.0, 0.0, 0.0], [0.0, 0.0, 0.0, 0.0], [0.0, 0.0, 0.0, 0.0], [0.0, 0.0, 0.0, 0.0]];

numero tracoPrincipal = 0.0;
numero somaSecundaria = 0.0;
numero somaSuperior = 0.0;
numero totalSuperiores = 0;

// 1. DIAGONAL PRINCIPAL E SECUNDÁRIA EM TEMPO LINEAR O(N)
para (numero i = 0; i < 4; i++) {
    tracoPrincipal = tracoPrincipal + filtro[i][i];
    somaSecundaria = somaSecundaria + filtro[i][3 - i];
}

// 2. REGIÃO TRIANGULAR SUPERIOR (i < j)
para (numero i = 0; i < 3; i++) {
    para (numero j = i + 1; j < 4; j++) {
        somaSuperior = somaSuperior + filtro[i][j];
        totalSuperiores = totalSuperiores + 1;
    }
}
numero mediaSuperior = somaSuperior / totalSuperiores;

// 3. GERAÇÃO DA MATRIZ TRANSPOSTA
para (numero i = 0; i < 4; i++) {
    para (numero j = 0; j < 4; j++) {
        transposto[j][i] = filtro[i][j];
    }
}

// 4. RELATÓRIO ANALÍTICO
saida("=== RELATÓRIO DO FILTRO CONVOLUCIONAL 4x4 ===");
saida("Traço (Diagonal Principal): " + tracoPrincipal);
saida("Soma da Diagonal Secundária: " + somaSecundaria);
saida("Média da Região Triangular Superior: " + mediaSuperior);

saida("");
saida("--- MATRIZ TRANSPOSTA Aᵀ ---");
para (numero i = 0; i < 4; i++) {
    texto linhaTexto = "";
    para (numero j = 0; j < 4; j++) {
        linhaTexto = linhaTexto + transposto[i][j] + "   ";
    }
    saida(linhaTexto);
}
9. Perguntas Frequentes sobre Álgebra Matricial (FAQ)
Por que o Traço de uma matriz é tão importante na física e na computação?
O Traço (a soma da diagonal principal) possui uma propriedade algébrica extraordinária chamada de Invariância sob Mudança de Base. Em computação gráfica e física quântica, mesmo que um objeto 3D gire ou sofra distorções no espaço, o traço da sua matriz de transformação permanece constante, servindo como uma assinatura matemática de integridade física.
O que é uma Matriz Simétrica?
Uma matriz quadrada $A$ é denominada Simétrica quando ela é rigorosamente idêntica à sua própria transposta ($A = A^T$). Isso significa que cada célula $A[i, j]$ possui o mesmíssimo valor que a célula refletida $A[j, i]$. Matrizes simétricas são abundantemente empregadas para representar distâncias entre cidades em sistemas de GPS e grafos não direcionados.
O que é a Matriz Identidade?
A Matriz Identidade ($I$) é uma matriz quadrada na qual todos os elementos da diagonal principal são iguais a 1 e todos os demais elementos são iguais a 0. Ela funciona como o número 1 na multiplicação: qualquer matriz multiplicada pela matriz identidade resulta nela mesma ($A \times I = A$).
O que aprenderemos na próxima aula (Aula 26)?
Parabéns! Com a conclusão da Aula 25, você finalizou com sucesso absoluto a Trilha 5: Estruturas de Dados Fundamentais! Na Aula 26, daremos início à grandiosa Trilha 6: Boas Práticas, Complexidade e Projeto Integrador. Você aprenderá como realizar um Teste de Mesa Manual no papel e como dominar as técnicas de Depuração (Debugging) profissional com breakpoints para caçar e exterminar bugs invisíveis antes mesmo de rodar o código.
Pratique Operações com Matrizes na IDE Online!
Abra o editor online do logicabr.dev, teste o algoritmo do filtro convolucional 4x4 e visualize as diagonais e a matriz transposta diretamente no console.
Abrir IDE Online e Experimentar →